2026年4月23日,一场内容“有料”的人工智能讲座顺利开展。此次活动由东莞市科学技术协会指导,东莞市东莞理工科技创新研究院主办,东莞科学馆、东莞市万江中心小学协办。本次活动由魏小锐老师主讲,一改传统的讲座模式,把讲解与体验交叉穿插进行——讲到哪里、演到哪里、玩到哪里,让学生在第一时间看到知识的效果、感受到技术的魅力,课堂全程不冷场。
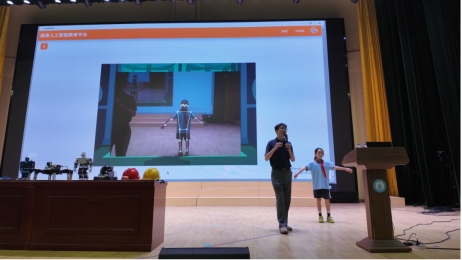
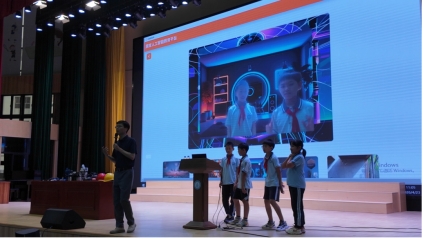
课程一开始,就从“看得见的AI”切入。魏小锐老师带来了动画捕捉相关的姿态检测与人脸表情识别演示:当人做出动作、变化表情时,系统能够快速捕捉关键点,并在屏幕上同步呈现。简单来说,就是通过识别人体关节的位置、面部的细微变化,让机器“读懂动作”和“理解情绪”。学生很快意识到,原来影视动画、游戏角色的自然动作,背后正是这样的技术在支撑。
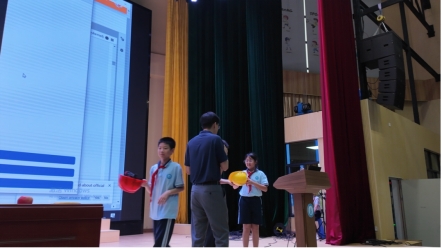
紧接着,课堂把视角转向更贴近现实的应用场景——安全帽检测。在工地或交通环境中,系统可以自动识别人员是否佩戴安全帽,从而辅助安全管理。魏老师用通俗的话解释:AI先学会“什么是安全帽”,再在画面中“找出来”,最后判断“有没有戴”。看似简单的过程,其实包含了目标检测和分类判断两个关键步骤,也让学生理解了AI在实际生产中的价值。
如果说前半段是“理解AI”,那后半段就是“感受AI”。课堂进入体验环节后,各种设备轮番上场。会跳舞的机器人一登场就吸引了所有目光,在音乐节奏中完成动作,让学生直观感受到程序控制与机械执行的结合;平衡小车则展示了经典的PID控制原理——通过不断“微调”,让小车始终保持稳定不倒。魏老师用一句话总结:“它一直在纠正自己,所以才能站得稳”,让复杂的控制理论变得容易理解。
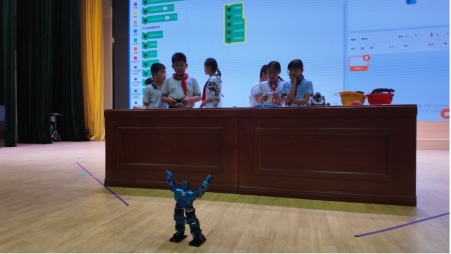
另一边,3D建模的六足机器人同样引发兴趣。通过结构设计与程序控制,六条腿可以协调运动,实现稳定行走。学生不仅看到了“机器人怎么动”,也对“结构+算法”如何配合有了初步认识。
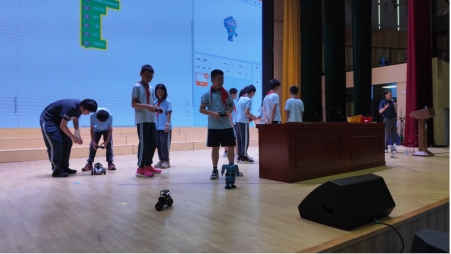
讲座在不断的“讲—看—试”循环中推进,学生始终处在参与状态。从姿态检测到安全识别,从图像分割到神经网络,再到机器人与控制系统,每一个知识点都不是孤立出现,而是伴随着真实效果呈现出来。
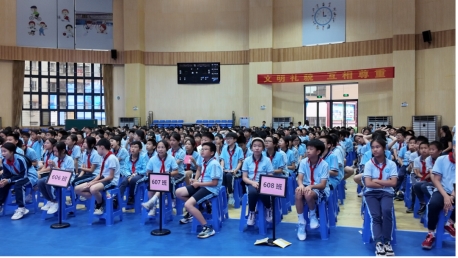
学生收获的不只是几个新名词,而是一种全新的理解方式:原来人工智能可以“看懂动作”;原来图像可以被处理、被重构;原来机器人每一个稳定的动作背后,都有算法在支撑。
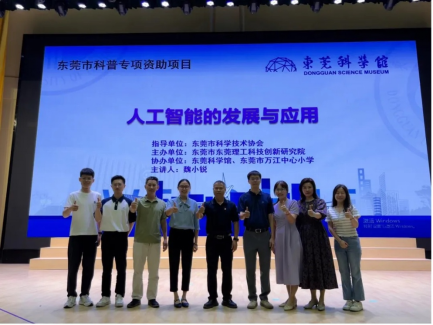
讲座没有刻意堆砌难度,而是通过轻量化讲解与高频互动,让技术自然呈现。当学生在体验中不断发出“原来是这样”的感叹时,人工智能不再遥远,而是变成了一件可以理解、可以探索、甚至可以参与创造的事情。
图文:魏婉仪
编辑:张嘉洁
一审:叶顺航
二审:黎煜新
三审:夏能礼


